1. Навигационный слой: жесткий рельс против свободного SLAM
Фундаментальное различие между AGV и AMR лежит в плоскости их автономности и методах ориентации в пространстве цеха.
AGV (Автоматически управляемые транспортные средства)
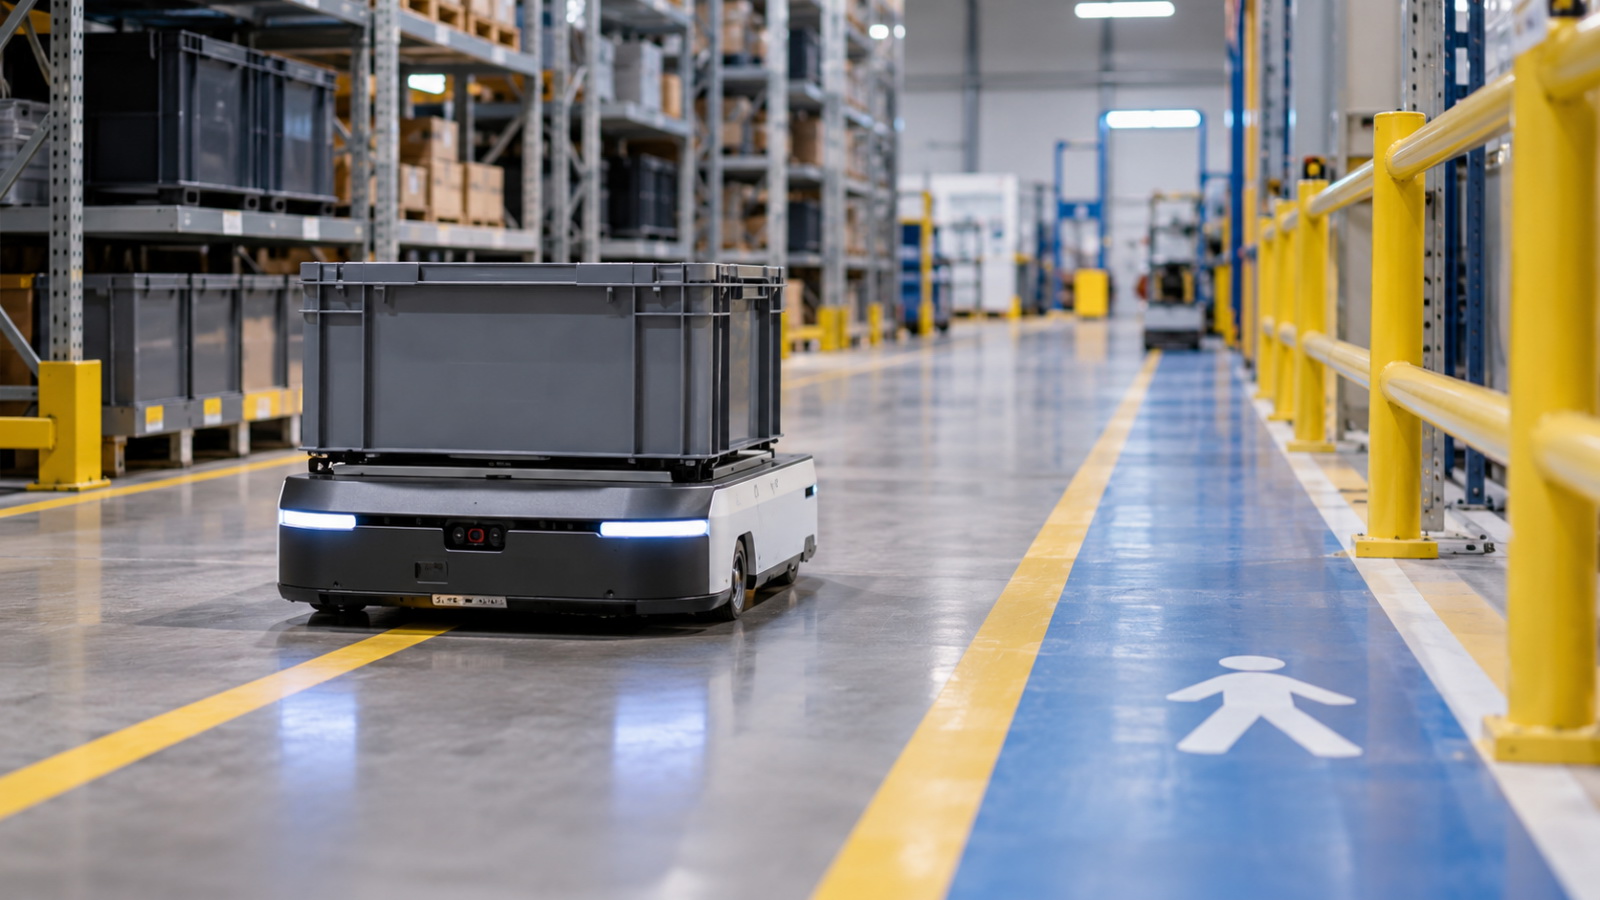
AGV — это исполнительный механизм, движущийся по строго детерминированной, фиксированной траектории. В качестве «рельса» выступает физическая разметка пола:
- Магнитные ленты или провода, вмонтированные под наливной пол.
- Контрастные оптические полосы.
- Сетка наклеенных на пол двухмерных QR-кодов (актуально для складских «роботов-муравьев»).
Робот AGV считывает разметку датчиками днища и следует по ней. Если на пути AGV возникает препятствие (забытая палета, коробка, человек), тележка фиксирует его датчиком безопасности и просто останавливается, блокируя движение всей логистической цепочки до тех пор, пока человек вручную не уберет преграду.
AMR (Автономные мобильные роботы)
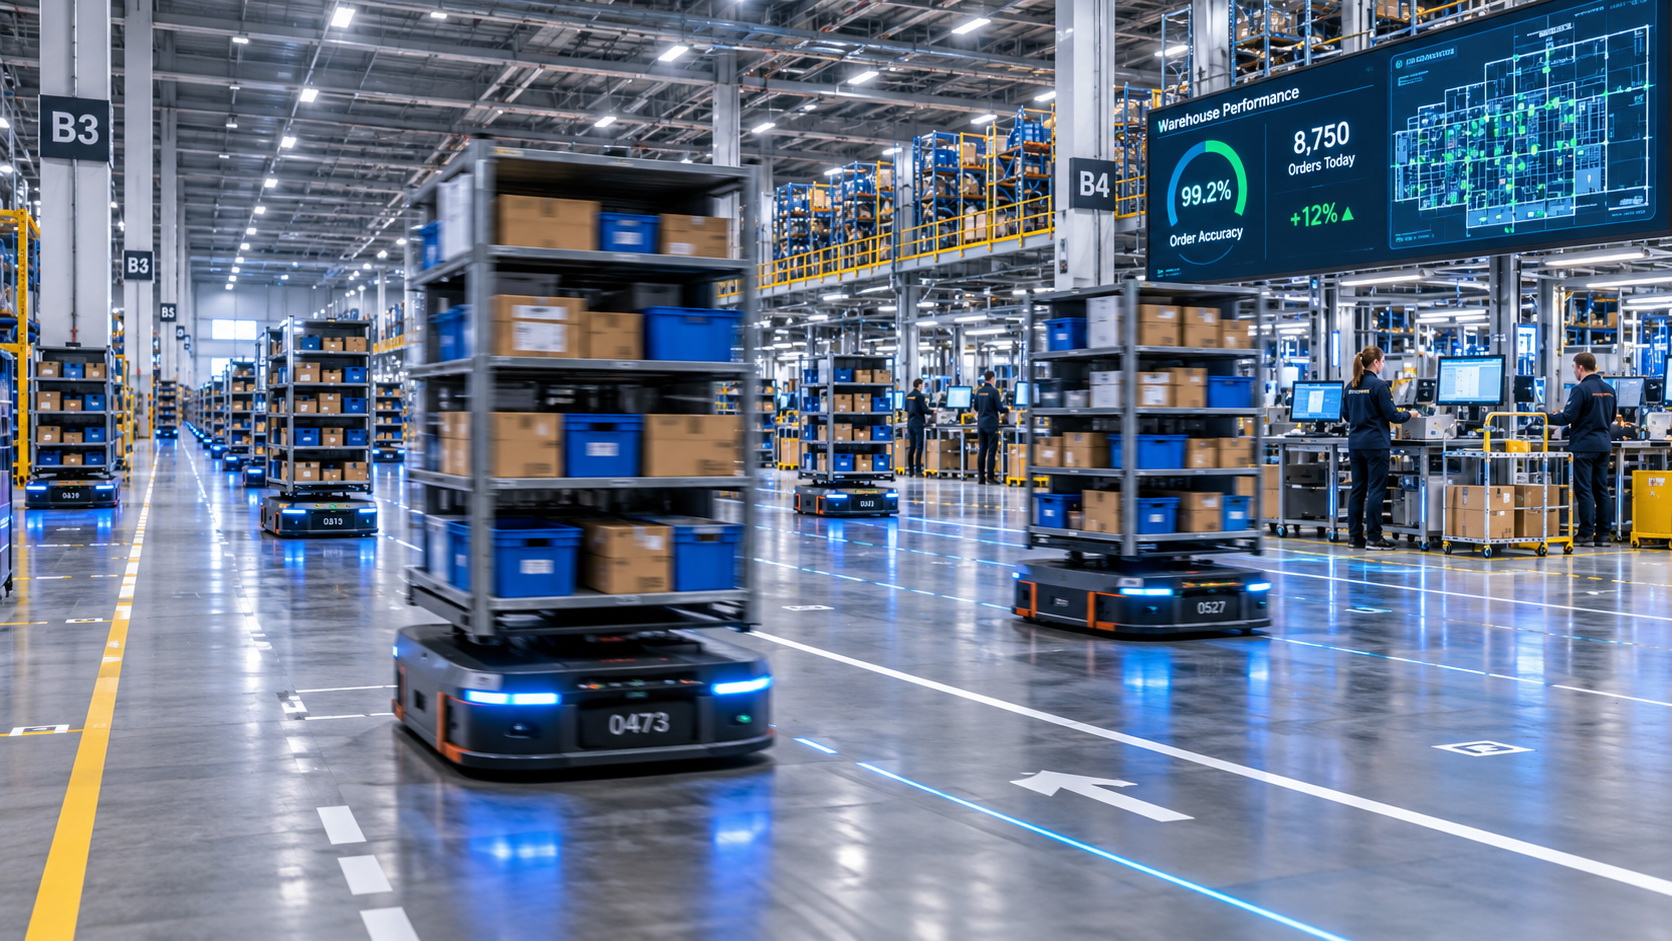
AMR — это интеллектуальный узел, обладающий динамическим зрением и бортовым вычислителем уровня Edge AI. С помощью технологии SLAM (Simultaneous Localization and Mapping) робот строит цифровую карту цеха на основе данных от 2D/3D-лидаров и ультразвуковых датчиков.
- AMR не привязан к разметке пола. Ему достаточно указать на карте целевую точку «Станок №5».
- Если на пути AMR возникает препятствие, бортовой контроллер за миллисекунды рассчитывает обходной маршрут, оценивает свободные габариты проезда и самостоятельно объезжает преграду, продолжая выполнение полетного задания.
2. Архитектурное сравнение и гибкость процессов
Для наглядности инженеров АСУ ТП проведем прямое сравнение ключевых эксплуатационных параметров.
| Параметр сравнения | AGV (Классический подход) | AMR (Концепция Индустрии 4.0) |
|---|---|---|
| Принцип движения | Строго по траектории (магнитная лента, QR-коды) | Свободный расчет маршрута (LiDAR/Visual SLAM) |
| Реакция на препятствие | Экстренная остановка и ожидание ручного сброса | Динамический объезд и перестроение трека |
| Стоимость изменения карты | Высокая (требует физической переклейки/вскрытия полов) | Нулевая (программное обновление карты в клик) |
| Интеграция в Brownfield | Сложная (требует остановки цеха для нанесения разметки) | Бесшовная (робот сканирует цех в процессе обычной работы) |
| Зависимость от Wi-Fi/связи | Критическая (для координации на перекрестках) | Низкая (робот локально автономен при потере линка) |
3. Сценарии применения: под какие задачи выбирать?
Выбор класса роботов определяется не модой, а топологией и динамикой технологических процессов конкретного завода.
Когда AGV — оптимальный выбор:
- Жесткие, неизменные годами конвейерные потоки. Если предприятие выпускает монопродукцию (например, автомобильный завод), где маршрут от штамповочного пресса до сварочной линии не изменится в ближайшие 5–7 лет, стабильность AGV неоспорима.
- Тяжелые и сверхтяжелые грузы. Перемещение палет весом от 2 до 10 тонн (металлургия, крупноузловое машиностроение) проще и безопаснее контролировать, когда траектория движения тяжелой платформы жестко предсказуема на полу.
- Идеально чистые зоны. В условиях фармацевтических или полупроводниковых чистых комнат, где геометрия пространства стерильна и появление случайных предметов исключено, AGV показывают максимальную ценовую эффективность.
Когда AMR безальтернативен:
- Динамичная топология цеха (High-Mix / Low-Volume). Если предприятие часто меняет номенклатуру, перестраивает станки, внедряет новые обрабатывающие центры, AMR адаптируется мгновенно. Вам не нужно переклеивать километры магнитных лент — достаточно обновить программную подложку карты.
- Совместная работа с людьми и погрузчиками. В цехах с высокой плотностью движения персонала использование AGV превратится в сплошной простой линии из-за постоянных остановок. AMR органично лавирует в человеческом потоке, не снижая общую OEE (эффективность оборудования) линии.
- Геораспределенные и многоуровневые хабы. AMR за счет бортовых систем способны самостоятельно вызывать грузовые лифты, открывать скоростные ворота (через OPC UA/MQTT шлюзы) и переходить между цехами без разрыва навигационного контекста.
4. Скрытая математика ТСО (Совокупная стоимость владения)
При первичном анализе коммерческих предложений CapEx на закупку AMR всегда кажется выше (примерно на 20–35% дороже аналогичного по грузоподъемности AGV из-за стоимости лидаров и бортовых вычислителей NPU). Однако на длинной дистанции в 5 лет математика ТСО меняется:
- Затраты на внедрение: Для AGV стоимость нанесения разметки, интеграции RFID-меток в пол цеха и остановки производства на время монтажа может составить до 50% от стоимости самих тележек. Проект запуска AMR требует лишь прохода робота с инженером по цеху для сканирования пространства (создание облака точек).
- Затраты на обслуживание: Магнитные ленты на полу цеха стираются колесами погрузчиков, загрязняются стружкой и рвутся. Служба КИПиА вынуждена регулярно восстанавливать разметку. AMR лишен физического износа навигационного слоя.
- Масштабируемость: Добавление нового робота в флот AMR — это копирование файла конфигурации карты за 2 минуты. Добавление AGV — это новые метры разметки и усложнение логики центрального диспетчера.
Резюме для главного инженера
В 2026 году грань между классами начинает размываться (появляются гибридные машины), но базовое правило выбора остается неизменным.
Если ваше производство работает по законам жесткого, конвейерного детерминизма — выбирайте проверенные, рельсовые по своей сути AGV. Если вы строите современную гибкую фабрику, где топология перестраивается под требования рынка несколько раз в год, а роботы делят проходы с людьми и вилочными погрузчиками — делайте ставку на AMR. Инвестиции в их бортовой интеллект окупятся за счет отсутствия простоев и нулевых затрат на переналадку логистических маршрутов.
Частые вопросы
В чем главное отличие AGV от AMR?
AGV движется строго по детерминированной, фиксированной траектории (магнитные ленты, QR-коды на полу). При препятствии он просто останавливается. AMR использует технологию SLAM (одновременная локализация и картографирование) и датчики (лидары, ультразвук) для построения цифровой карты. Он может динамически объезжать препятствия и не требует физической разметки.
Когда выгоднее использовать AGV, а не AMR?
AGV оптимален для жестких, неизменных годами конвейерных потоков (монопродукция), для перемещения сверхтяжелых грузов (от 2 до 10 тонн) и в идеально чистых зонах (фармацевтика, полупроводники), где появление случайных предметов исключено.
Почему ТСО у AMR может быть ниже, несмотря на высокий CapEx?
Закупка AMR дороже на 20-35% из-за лидаров и NPU. Однако при расчете ТСО на 5 лет: 1) Внедрение AMR не требует остановки цеха и нанесения разметки (что для AGV может составлять до 50% стоимости тележек); 2) Магнитные ленты для AGV стираются и рвутся, требуя постоянного ремонта; 3) Масштабирование AMR — это копирование файла конфигурации, а AGV — новые метры разметки.