Внедрение коллаборативных роботов (коботов) долгое время преподносилось как ультимативное решение для гибкого производства. Возможность убрать тяжелые металлические защитные ограждения, световые завесы и интегрировать робота непосредственно в рабочее пространство человека (концепция fenceless-автоматизации) обещала радикальное сокращение производственных площадей и рост операционной гибкости.
Однако на практике сотни предприятий наступили на одну и ту же инженерную ловушку. Интеграторы закупали сертифицированный кобот со встроенными датчиками момента в сочленениях, но оснащали его классическим жестким пневматическим захватом с острыми металлическими пальцами-губками. В этот самый момент робот юридически и фактически переставал быть коллаборативным. При защемлении руки оператора между жесткими губками такого захвата кобот не почувствует перегрузки в своих суставах, и человек получит тяжелую травму.
В 2026 году парадигма изменилась. Безопасность коллаборативной ячейки оценивается строго по ее «конечной точке» (TCP — Tool Center Point). Разбираем, как устроена физика и механика современных адаптивных грипперов, позволяющих строить по-настоящему безопасную автоматизацию без ограждений.
1. Биомеханический комплаенс: требования ISO/TS 15066
Проектирование и сертификация систем fenceless-автоматизации в 2026 году жестко опираются на международный технический регламент ISO/TS 15066 (и его локальные аналоги). Этот документ регламентирует предельно допустимые силы (Force) и давление (Pressure) при квазистатическом (защемление) и динамическом (столкновение) контакте робота с различными частями тела человека.
| Зона контакта на теле человека | Макс. квазистатическая сила (Н) | Макс. динамическое давление (Н/см²) |
|---|---|---|
| Пальцы и кисть руки | 140 | 180 |
| Предплечье | 160 | 180 |
| Грудная клетка | 210 | 120 |
Если классический пневматический гриппер при давлении в магистрали 6 бар развивает усилие сжатия в несколько сотен или тысяч Ньютонов на мизерную площадь контакта, он гарантированно пробивает порог безопасности ISO/TS 15066, вызывая переломы и разрывы тканей. Адаптивные грипперы нового поколения спроектированы так, чтобы физически не иметь возможности превысить эти уставки.
2. Архитектурные типы и конструкции безопасных захватов
Чтобы оставаться безопасным для человека и одновременно надежно удерживать широкую номенклатуру деталей (от полированных валов до хрупкой электроники), грипперы 2026 года используют три конструктивных подхода.
А. Мягкие эластомерные захваты (Soft Grippers)
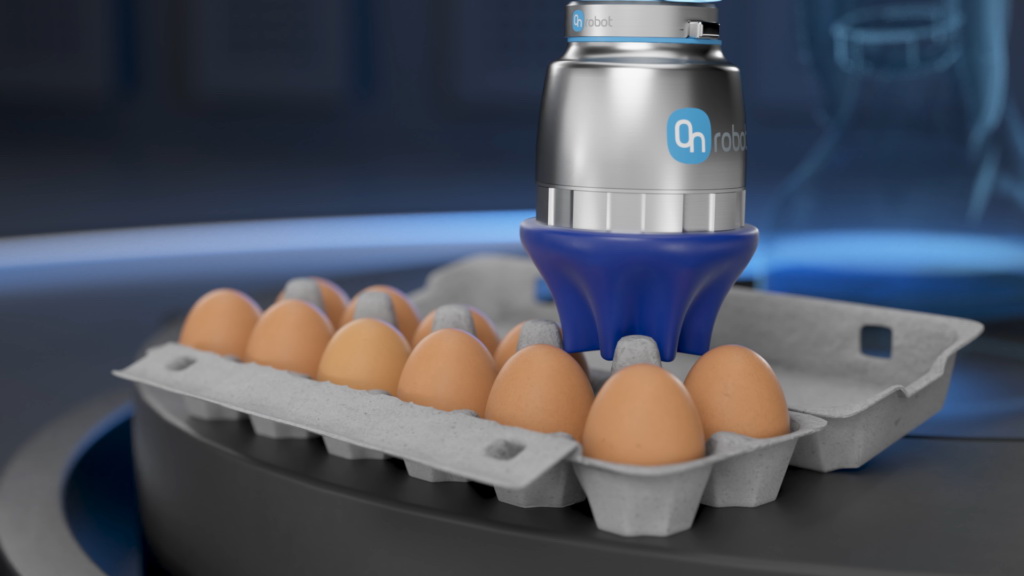
Вместо шарниров и металлических тяг пальцы таких грипперов выполнены из специализированных гибких силиконов, полиуретанов или термопластичных эластомеров (TPE) с внутренними воздушными полостями (пневмогидравлические актуаторы).
- Физика работы: При подаче небольшого избыточного давления (всего 0.5–1.5 бар) палец изгибается внутрь, бережно и мягко охватывая деталь по всей ее площади поверхности.
- Коллаборативный бенефит: За счет податливости материала (Compliance) такой захват физически не способен нанести колото-резаную или раздробляющую травму. Площадь контакта при случайном защемлении пальца человека максимизируется, что резко снижает удельное давление (Н/см²) до безопасных значений.
Б. Электрические адаптивные захваты (Electric Adaptive)
Используют прецизионные бесколлекторные двигатели (BLDC) в связке с волновыми или планетарными редукторами.
- Физика работы: Контроллер гриппера непрерывно (с частотой до 2–4 кГц) мониторит ток, потребляемый двигателем пальцев. Поскольку крутящий момент мотора прямо пропорционален току, система мгновенно фиксирует контакт с препятствием.
- Коллаборативный бенефит: Инженер может программно задать ограничение усилия сжатия в диапазоне от 10 до 100 Н с точностью до 1 Н. Если палец гриппера встречает сопротивление (руку оператора) раньше, чем расчетную геометрию детали, движение мгновенно блокируется или реверсируется еще до того, как сила сжатия достигнет опасного порога.
В. Механически адаптивные недоприводные системы (Underactuated Fingers)
Конструкция пальцев включает в себя систему гибких связей, шарниров и пружин кручения, приводимых в движение всего одним актуатором.
- Физика работы: При контакте с объектом первая фаланга пальца останавливается, а последующие фаланги продолжают движение по инерции, механически подстраиваясь под сложную форму детали (Enveloping Grasp).
- Коллаборативный бенефит: Сила распределяется по множеству точек контакта автоматически, без участия сложной электроники, исключая пиковые точечные нагрузки на защемленный предмет или руку человека.
3. Тактильный сенсорный слой: «кожа» для робота
В 2026 году ключевым трендом стало оснащение адаптивных грипперов развитым сенсорным слоем, сопоставимым по чувствительности с человеческой кожей. Это переводит безопасность эффектора на упреждающий уровень.
- Пьезорезистивные и матричные тактильные датчики. Подушечки пальцев гриппера покрываются гибкими матрицами тензодатчиков высокой плотности. Они позволяют не просто измерять общую силу сжатия, а видеть «карту давления». Если в зону захвата попадает инородный объект (например, палец человека), геометрия пятна контакта мгновенно меняется, и встроенный ИИ-контроллер эффектора останавливает цикл.
- Емкостные датчики приближения (Pre-touch Sensing). В губки гриппера интегрируются миниатюрные емкостные сенсоры, которые генерируют слабое электромагнитное поле вокруг эффектора. Они способны обнаружить приближение человеческого тела (обладающего высокой диэлектрической проницаемостью) на расстоянии 5–10 мм еще до физического контакта. Робот превентивно замедляет движение или останавливается в воздухе.
4. Подводные камни проектирования ячеек без ограждений
Массовое серийное развертывание fenceless-систем требует от инженера-проектировщика АСУ ТП и робототехники глубокого анализа рисков всей технологической операции.
- Опасность самой детали. Вы можете использовать идеально мягкий силиконовый захват, но если задача кобота — переносить листы острого стекла, необработанные металлические заготовки с заусенцами или горячие штампованные детали (+150°С), ячейка никогда не пройдет аудит безопасности без физических ограждений. Опасность детали перекрывает безопасность гриппера.
- Динамический выброс (Эффект снаряда). При резком экстренном останове кобота из-за появления человека в зоне работы, адаптивный гриппер должен гарантированно удержать деталь. Если захват обесточится или ослабит усилие под действием сил инерции, тяжелая заготовка вылетит из губок, превратившись в опасный снаряд. Современные безопасные грипперы оснащаются механическими нормально-закрытыми тормозами или блокираторами, удерживающими деталь даже при полном исчезновении электропитания или давления воздуха.
- Инерция пневматических систем. Время отклика электрического гриппера на защемление составляет единицы миллисекунд. Пневматические же системы, даже оснащенные быстрыми выхлопными клапанами, имеют воздушную инерцию. Время стравливания давления из магистрали может достигать 100–300 мс, что в условиях жесткого защемления пальцев оператора является критически долгим сроком.

Частые вопросы
Почему классический пневматический захват опасен для кобота?
Классический жесткий пневматический захват с острыми металлическими губками развивает усилие в несколько сотен или тысяч Ньютонов. При защемлении руки оператора кобот не почувствует перегрузки в своих суставах, что приведет к тяжелой травме. Такой робот перестает быть коллаборативным.
Что регламентирует стандарт ISO/TS 15066?
Это международный технический регламент, который устанавливает предельно допустимые силы (Force) и давление (Pressure) при квазистатическом (защемление) и динамическом (столкновение) контакте робота с различными частями тела человека. Адаптивные грипперы проектируются так, чтобы физически не иметь возможности превысить эти уставки.
Как работает Pre-touch Sensing в грипперах?
В губки гриппера интегрируются миниатюрные емкостные сенсоры, генерирующие слабое электромагнитное поле. Они способны обнаружить приближение человеческого тела (обладающего высокой диэлектрической проницаемостью) на расстоянии 5–10 мм еще до физического контакта, что позволяет роботу превентивно замедлиться или остановиться в воздухе.