Автоматизация укладки, фасовки и первичной упаковки продукции (концепция Pick and Place) — один из самых высокорентабельных секторов промышленной роботизации. На этапе технико-экономического обоснования (ТЭО) проекта инженеры неизбежно сталкиваются с дилеммой: инвестировать в классические высокоскоростные дельта-роботы (параллельная кинематика) или сделать ставку на гибкие коллаборативные манипуляторы (коботы).
В 2026 году, когда стоимости компонентов выровнялись, а программное обеспечение систем управления движением (Motion Control) стало универсальным, этот выбор перестал быть очевидным. Разбираем физику процессов, ограничения и сквозную экономику обоих подходов для конвейерных линий.
1. Кинематическая дуэль: скорость против степеней свободы
Фундаментальное различие между двумя типами манипуляторов лежит в плоскости теоретической механики и распределения масс.
Дельта-роботы (Параллельная кинематика)
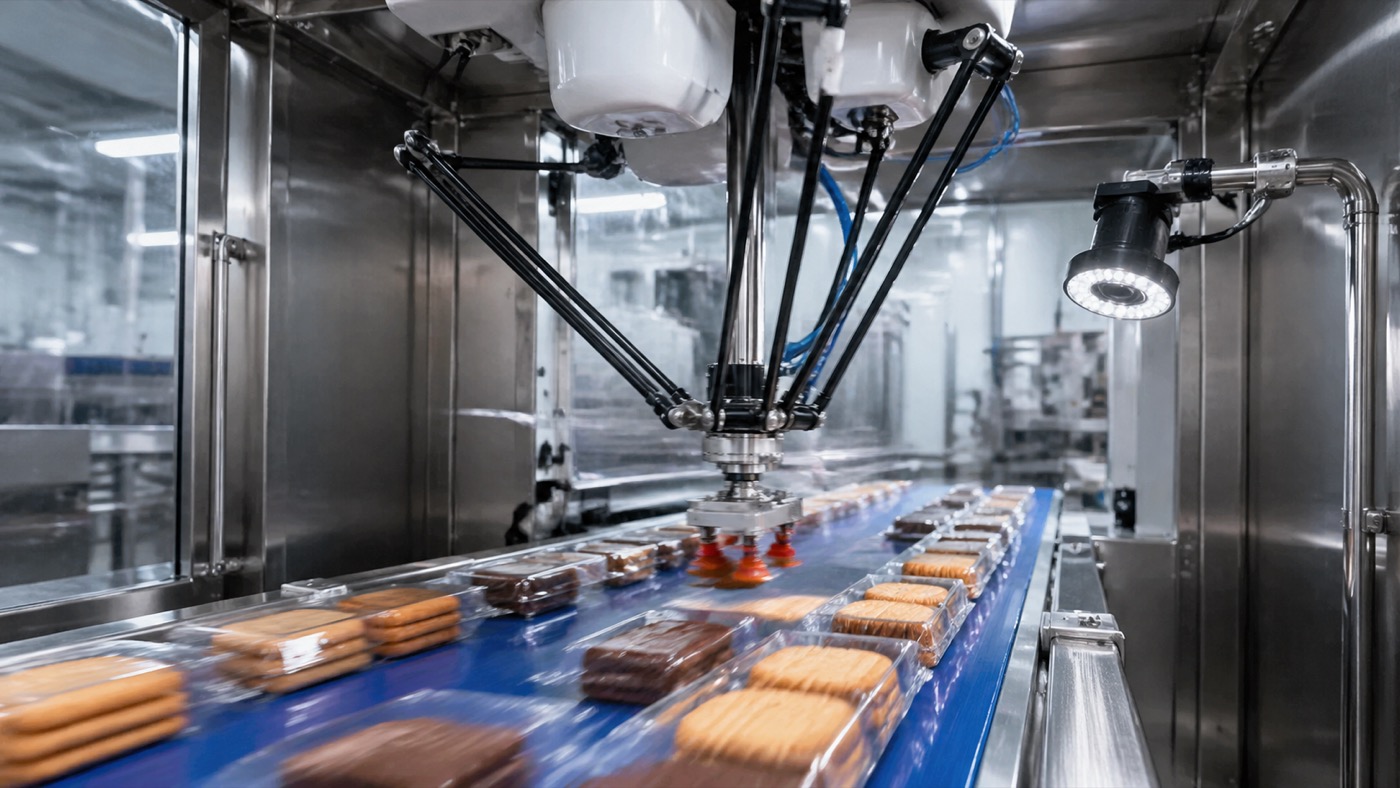
Конструкция дельта-робота состоит из массивного верхнего основания, на котором жестко закреплены три или четыре мощных серводвигателя. Движение на рабочий орган (эффектор) передается через систему легких параллельных пространственных рычагов (тяг), выполненных из углеволокна (карбона).
- Физика преимущества: Двигатели остаются неподвижными, а робот перемещает только сверхлегкие карбоновые штанги и сам захват. Минимальная инерция позволяет дельта-роботам в 2026 году развивать колоссальные ускорения — до 10–15G, выполняя до 150–200 циклов укладки в минуту.
- Ограничения: Параллельная кинематика жестко ограничивает рабочую зону (купол под роботом) и количество степеней свободы (обычно 3 или 4). Дельта-робот идеален для плоского переноса «взял сверху — перенес — положил сверху». Любая попытка повернуть деталь под сложным углом или уложить в глубокий короб требует усложнения конструкции эффектора.
Коллаборативные роботы (Последовательная кинематика)
Кобот представляет собой классическую антропоморфную «руку» с шестью или семью степенями свободы (6-7 DOF). Каждый сустав манипулятора содержит собственный мотор, редуктор и энкодер.
- Физика ограничения: Робот вынужден постоянно перемещать массу собственного тела — каждый последующий двигатель нагружает предыдущие суставы. Из-за этого, а также из-за жестких требований безопасности (ограничение скорости при совместной работе с человеком по ISO/TS 15066), скорость коботов на упаковке редко превышает 30–50 циклов в минуту.
- Преимущество: Исключительная пространственная гибкость. Шестиосевой кобот может взять деталь с конвейера, развернуть ее на 180 градусов, промаркировать на весу о датчик, уложить в вертикальный карман сложного короба и аккуратно закрыть клапан коробки.
2. Архитектурное сравнение и плотность монтажа
При проектировании реального цеха ключевым фактором становится занимаемая роботом площадь (Footprint).
- Дельта-роботы требуют потолочного или рамного монтажа. Они подвешиваются непосредственно над конвейерной лентой. Это экономит полезную площадь пола цеха, но требует проектирования массивной, жесткой металлической рамы, гасящей мощные вибрации от ускорений 15G. Серийное развертывание дельта-роботов требует интеграции защитных сетчатых ограждений, так как на таких скоростях робот мгновенно нанесет человеку летальную травму.
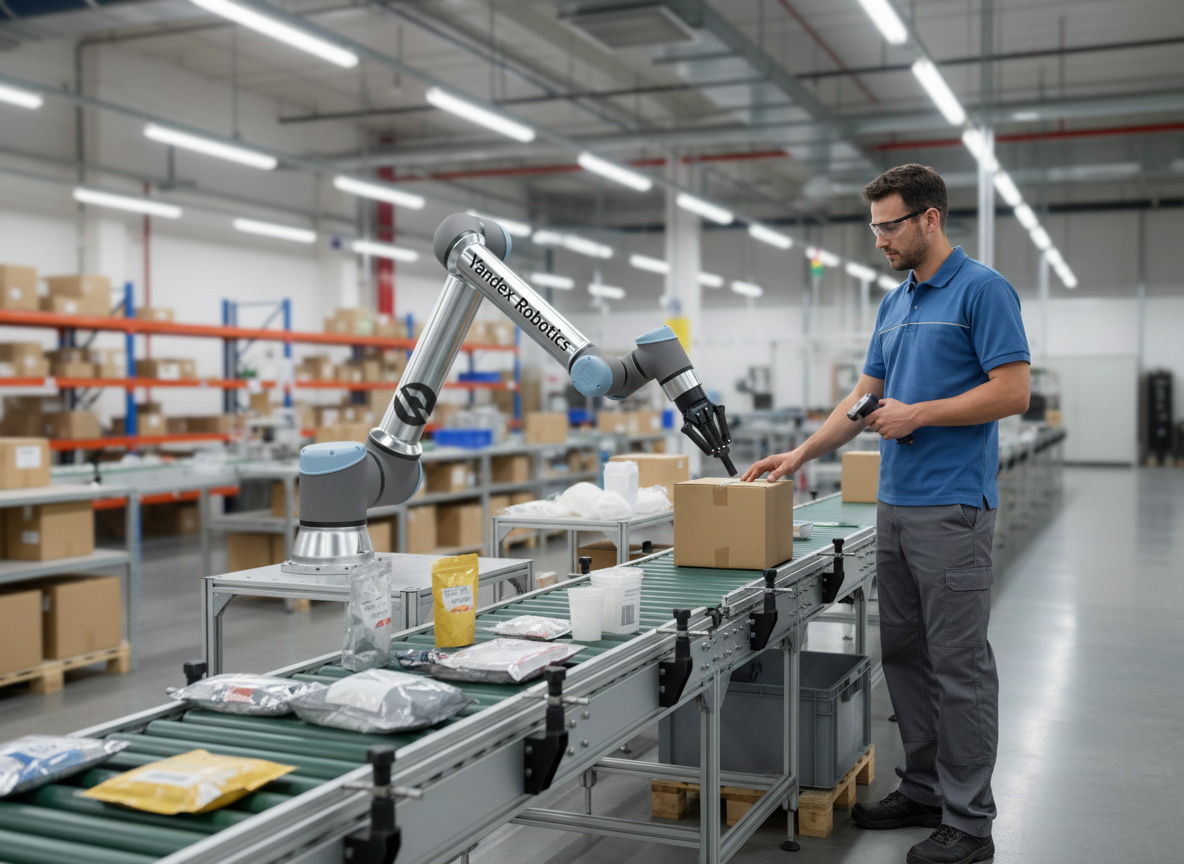
- Коботы монтируются на пол, стену или легкую тумбу. Благодаря встроенным системам безопасности (чувствительность к столкновениям), они работают в режиме fenceless (без ограждений). Кобот занимает минимум места на полу и может быть легко перемещен на другую линию силами одного наладчика за 15 минут.
3. Матрица инженерного выбора
| Параметр сравнения | Дельта-робот (Параллельный) | Коллаборативный робот (6-осевой) |
|---|---|---|
| Скорость (циклов/мин) | 120 – 200 (Экстремальная) | 30 – 50 (Умеренная) |
| Грузоподъемность (Payload) | Ограниченная (обычно до 1.5 – 3 кг) | Высокая (в линейках 2026 года до 20 – 30 кг) |
| Степени свободы (DOF) | 3 или 4 | 6 или 7 |
| Тип монтажа | Надконвейерная рама (потолочный) | Напольный / Настенный / Мобильный |
| Защитное ограждение | Обязательно (Сетки, барьеры) | Не требуется (При аудите безопасности) |
4. Совокупная стоимость владения (ТСО): скрытая математика
При расчете ТЭО проекта на 5–7 лет эксплуатации структура затрат для двух подходов выглядит принципиально по-разному.
Капитальные затраты (CapEx)
Первоначальная стоимость дельта-робота и кобота сопоставимого класса грузоподъемности в 2026 году практически сравнялась. Однако для дельта-робота в CapEx необходимо закладывать проектирование тяжелой виброустойчивой рамы, внешних систем безопасности и интеграцию систем технического зрения, без которых параллельный робот «слеп». Для кобота CapEx включает покупку специализированного безопасного гриппера, но экономит на ограждениях.
Операционные затраты (OpEx) и износ
- Расходные материалы: Слабое место дельта-роботов — шарнирные сочленения карбоновых тяг. При круглосуточной работе на ускорениях 10G суставы (сферические подшипники) изнашиваются и требуют замены каждые 6–9 месяцев для сохранения точности позиционирования. Замена тяг производится быстро, но требует остановки линии.
- Редукторы и моторы: У коботов основная нагрузка ложится на волновые или планетарные редукторы первых трех осей. Ресурс современного кобота высок, но ремонт или замена сустава в сборе обходится в 25–30% от стоимости всего манипулятора.
- Энергопотребление: Дельта-робот за счет неподвижности моторов и малой массы движущихся частей тратит энергию только на полезную работу. Кобот тратит до 40% энергии на удержание и перемещение собственного веса, что при тарифах 2026 года дает заметную разницу в затратах на киловатт-часы при масштабе фабрики.
Резюме: финальный вердикт главного инженера
Выбор между дельта-роботом и коботом для упаковки — это выбор между производительностью и гибкостью:
- Выбирайте дельта-робот, если у вас жестко стандартизированный, монотонный процесс с высокой скоростью подачи (например, фасовка кондитерских изделий, укладка блистеров, сортировка штучной продукции с производительностью от 80+ шт/мин). Вы платите за раму и ограждения, но получаете неутомимый «пулемет», закрывающий потребности линии на десятилетия.
- Выбирайте кобот, если ваша упаковочная линия характеризуется частой сменой номенклатуры (High-Mix / Low-Volume), сложной пространственной траекторией укладки (групповая упаковка в коробки с перегородками, укладка со смещением) или жестким дефицитом площадей в цеху. Кобот станет гибким продолжением рук оператора, легко подстраивающимся под новые задачи службы маркетинга и сбыта.

Частые вопросы
Чем отличается кинематика дельта-роботов и коботов?
Дельта-роботы используют параллельную кинематику: двигатели закреплены на базе, а движение передается через легкие карбоновые тяги. Это позволяет развивать ускорения до 10-15G и выполнять 150-200 циклов в минуту. Коботы используют последовательную кинематику (6-7 осей), где каждый сустав несет вес предыдущих, что ограничивает скорость 30-50 циклами, но дает исключительную пространственную гибкость.
Почему дельта-роботам обязательно нужно защитное ограждение?
Из-за колоссальных ускорений (10-15G) и высокой скорости дельта-робот при случайном контакте мгновенно нанесет человеку летальную травму. Поэтому они требуют обязательной установки защитных сетчатых ограждений. Коботы же имеют встроенные системы безопасности и могут работать без ограждений (fenceless).
Что выгоднее в долгосрочной перспективе: дельта-робот или кобот?
Для жестко стандартизированного высокоскоростного процесса (от 80+ шт/мин) выгоднее дельта-робот, несмотря на затраты на раму и ограждения. Для линий с частой сменой номенклатуры (High-Mix/Low-Volume) и сложными пространственными траекториями выгоднее кобот, так как он экономит на ограждениях, потребляет меньше энергии при простое и легко перенастраивается.