Контроль качества на высокоскоростных сборочных линиях долгое время оставался заложником ограничений классического технического зрения (Computer Vision, CV). Традиционные системы, построенные на жестких детерминированных алгоритмах (поиск по шаблону, анализ контуров, пороговая фильтрация яркости), требовали идеальных условий. Малейшее изменение внешнего освещения цеха, появление блика на металлической детали или незначительное смещение компонента на конвейерной ленте приводило к лавине ложноположительных браковок. Настройка таких систем превращалась в бесконечную ручную калибровку сотен параметров.
В 2026 году в этой области произошел фазовый переход. Связка RGBD-камер (получающих цветное изображение параллельно с картой глубины) и сквозных нейросетей (End-to-End Deep Learning) практически полностью вытеснила старые алгоритмические комплексы со сборочных линий. Разбираем, как устроена современная инспекция дефектов на базе ИИ и почему трехмерное зрение стало доступным для массового внедрения.
1. Физический слой: почему RGB-данных больше недостаточно?
Обычная плоская картинка (RGB) скрывает от системы автоматизации важнейшую метрику — объем и рельеф. Если деталь имеет сложную геометрию, микротрещину, вогнутость или не до конца закрученный болт, плоская камера при определенном угле освещения может этого просто не заметить.
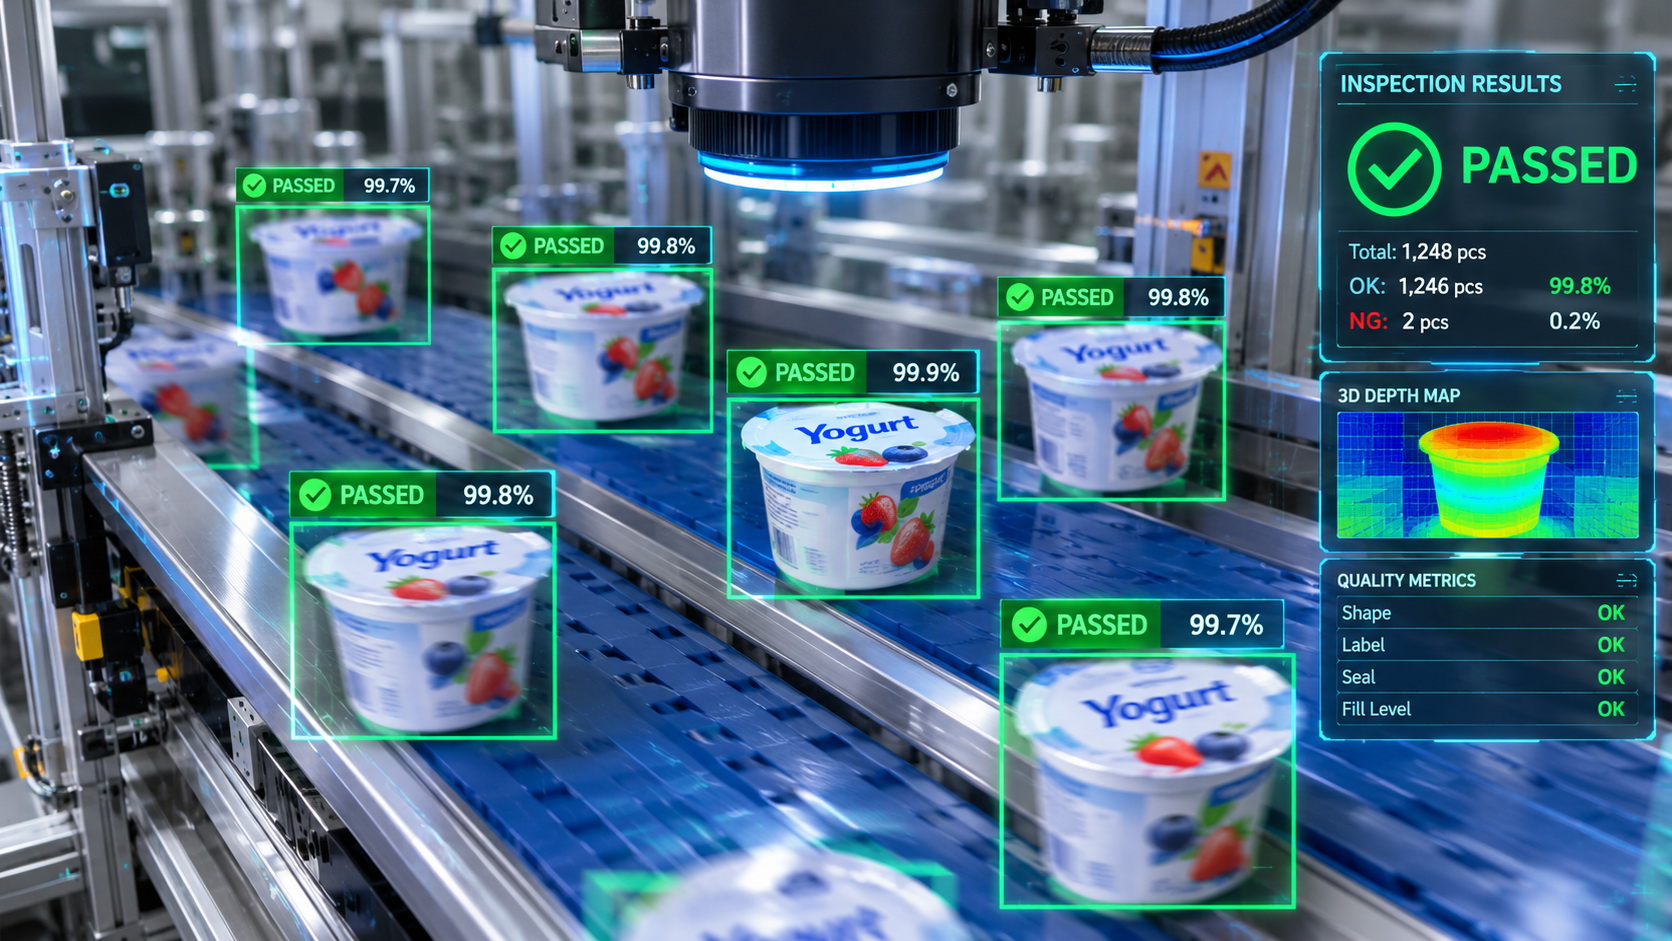
Современные сборочные комплексы 2026 года используют RGBD-камеры (Red, Green, Blue, Depth). Они одновременно генерируют стандартный цветовой поток и плотное облако точек (Point Cloud), кодирующее точное расстояние от сенсора до каждой микроточки на поверхности объекта. Это достигается за счет двух ключевых технологий:
- Time-of-Flight (ToF) сенсоры: Камера испускает модулированные импульсы инфракрасного света и фиксирует время их возвращения на каждый пиксель матрицы. Метод идеален для высокодинамичных конвейеров, так как позволяет мгновенно строить карту глубины на скоростях до 60–120 кадров в секунду.
- Structured Light (Структурированный подсвет): Проектор накладывает на деталь невидимую сетку ИК-лучей. Изменение геометрии этой сетки считывается инфракрасной камерой, позволяя восстанавливать микронные дефекты, изгибы и шероховатости плат или литья.
2. Программный движок: от пиксельных масок к нейросетевому инференсу
Главная революция 2026 года произошла на уровне обработки данных. Вместо написания кода вида «если геометрия контура отклонилась на 3 пикселя — это брак», инженеры используют архитектуры глубоких нейросетей, обученных на пространственно-временных данных.
Мультимодальные архитектуры (RGB + Depth Fusion)
Современные нейросети (развитие идей YOLOv10 и специализированных 3D-сегментаторов вроде PointNet++) принимают на вход объединенный тензор: цвет пикселя + его точная Z-координата в пространстве. Нейросеть обучается распознавать дефекты так же, как человеческий контроллер — оценивая форму, текстуру и объем одновременно. Система мгновенно отличает реальную царапину или скол на корпусе изделия от плоского следа технологической смазки или безобидной тени.
Устойчивость к хаосу и Zero-Shot инспекция
Нейросетевые системы контроля качества не требуют жесткой фиксации детали в пространстве. Даже если плата идет по конвейеру под углом, перевернута или частично перекрыта бликом от цехового фонаря, ИИ-модель нормализует 3D-облако точек в пространстве и проводит точную дефектоскопию. С появлением в 2026 году промышленно адаптированных Vision-Language-Action моделей (VLA) стала возможной инспекция без предварительного обучения на тысячах примеров брака (Zero-Shot Detection) — модель «из коробки» знает эталонную CAD-модель изделия и подсвечивает любые отклонения от нормы.
3. Архитектура Edge: инференс на уровне конвейера
Передача тяжелого несжатого потока RGBD-данных (достигающего 2–4 Гбит/с от одной камеры) на центральный сервер предприятия порождает недопустимые задержки (Latency). На высокоскоростном конвейере решение о браковке должно приниматься за миллисекунды.
Децентрализованная Edge-архитектура
В 2026 году стандартом стала децентрализованная архитектура: вычисления перенесены непосредственно на борт смарт-камеры или локального Edge-контроллера, работающего на базе энергоэффективных 2-нм чипов с мощными встроенными нейропроцессорами (NPU).
Вся математика инференса отрабатывает локально. Камера не шлюзует терабайты «сырого» видео в сеть, она выдает в управляющий ПЛК линии короткую быструю команду по протоколу OPC UA или Modbus TCP: «Деталь №45892. Брак сборки (недокручен разъем). Координаты дефекта: X, Y, Z». Время отклика всей системы составляет менее 5–8 миллисекунд.
4. Экономический эффект перехода на ИИ-зрение
Замена классического технического зрения нейросетевыми RGBD-комплексами дает прямую окупаемость за счет трех ключевых факторов:
- Ликвидация «ложного брака» (Overkill Rate): Классическое зрение часто отбраковывает до 3–5% годной продукции из-за пыли, изменения освещения или бликов. Нейросети снижают уровень ложных срабатываний до статистически незначимых < 0.1%, возвращая эти объемы в оборот.
- Сокращение времени переналадки (Zero Downtime Changeover): При запуске новой номенклатуры изделий на конвейере больше не нужно вызывать инженеров-интеграторов для ручной перенастройки алгоритмов CV. В нейросетевую систему загружается новая цифровая модель изделия, и система адаптируется к контролю на лету.
- Снижение нагрузки на персонал: ИИ полностью берет на себя рутинный визуальный контроль, исключая пропуски критических дефектов, вызванные усталостью человеческих глаз к концу 12-часовой смены.

Частые вопросы
Почему RGB-камер недостаточно для контроля качества?
Обычная плоская картинка (RGB) скрывает объем и рельеф. Если деталь имеет сложную геометрию, микротрещину, вогнутость или недокрученный болт, плоская камера при определенном угле освещения может этого не заметить. RGBD-камеры генерируют еще и карту глубины (Point Cloud), позволяя нейросети анализировать форму и объем.
Что такое Zero-Shot инспекция?
Это возможность нейросетевой системы контроля качества инспектировать изделия без предварительного обучения на тысячах примеров брака. С появлением Vision-Language-Action моделей (VLA) модель «из коробки» знает эталонную CAD-модель изделия и подсвечивает любые отклонения от нормы.
Какая задержка у Edge-инференса в машинном зрении?
Благодаря переносу вычислений на борт смарт-камеры или локального Edge-контроллера (на базе 2-нм чипов с NPU), время отклика всей системы составляет менее 5–8 миллисекунд. Камера не передает тяжелое видео в сеть, а выдает в ПЛК короткую команду по протоколу OPC UA или Modbus TCP.