В современной промышленной иерархии сервопривод долгое время оставался «мускулами» системы автоматизации, полностью подчиненными внешнему «мозгу» — центральному контроллеру движения (Motion Controller) или ПЛК верхнего уровня. Классическая схема требовала постоянной высокоскоростной прокачки сырых данных: энкодер передавал позицию на сервоусилитель, тот транслировал ее в контроллер, который рассчитывал траекторию и возвращал команду управления обратно на силовой транзисторный мост (IGBT/GaN).
Однако требования 2026 года к субмикронной точности, тактовым частотам сборочных линий (свыше 150–200 циклов в минуту) и жесткой экономии электроэнергии привели к архитектурному кризису традиционной схемы. Задержки на передачу данных по полевым шинам и нагрузка на центральный процессор стали главным тормозом производительности. Ответом на этот вызов стали сервоприводы нового поколения со встроенными Edge-вычислениями.
1. Аппаратная эволюция: интеграция «два в одном» и транзисторы GaN
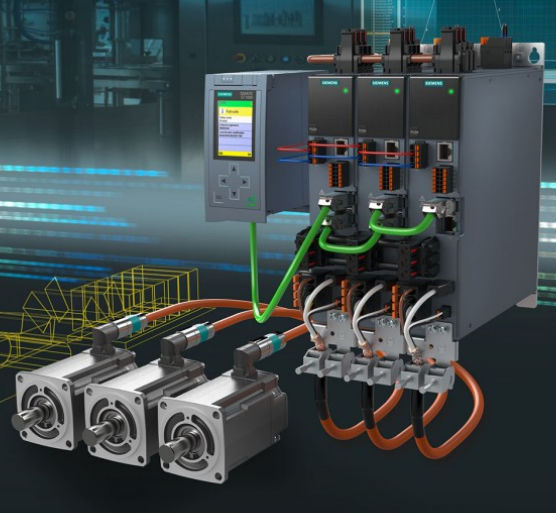
Главный визуальный и конструктивный тренд сервоприводов в 2026 году — децентрализация и моноблочное исполнение. Производители все чаще отказываются от классической схемы «сервомотор в цеху, сервоусилитель в шкафу автоматики». Современный сервопривод объединяет синхронный двигатель, силовой инвертор, контроллер движения и датчик обратной связи в едином компактном корпусе.
Нитрид-галлиевая (GaN) и карбид-кремниевая (SiC) силовая электроника
Переход с классических кремниевых IGBT-транзисторов на GaN- и SiC-полупроводники позволил поднять частоту ШИМ-коммутации до сотен килогерц при одновременном снижении тепловых потерь на 40–50%.
- Результат: Силовой электронный блок стал настолько миниатюрным и термостойким, что его удалось разместить непосредственно на задней крышке мотора без риска перегрева от обмоток. Это полностью ликвидировало необходимость в километрах дорогостоящих экранированных силовых кабелей, чувствительных к электромагнитным помехам.
Абсолютные энкодеры сверхвысокого разрешения
Стандартом 2026 года стали нативные оптические и магнитные абсолютные энкодеры с разрешением 24–26 бит (до 67 миллионов импульсов на один оборот).
2. Программный стек: Edge-вычисления на уровне сервоусилителя
Интеграция мощных ARM-процессоров и специализированных FPGA/ПЛИС непосредственно в контур управления привода позволила локализовать ключевые алгоритмы Motion Control.
Автономный расчет траекторий (децентрализованный Motion Control)
Современный сервопривод не ждет пошаговых команд от ПЛК. Центральный контроллер лишь спускает верхнеуровневую целевую координату и тип интерполяции по протоколу EtherCAT или PROFINET. Локальный процессор привода самостоятельно, в режиме реального времени (с тактом < 50 мкс), рассчитывает профиль ускорения (S-кривую), компенсирует люфты механических передач и упругие деформации вала.
Интеллектуальное подавление резонансов (Active Vibration Suppression)
При работе на высоких скоростях механическая станина станка или рука робота неизбежно начинает резонировать, что приводит к браку обработки и износу подшипников. Встроенные алгоритмы Edge-аналитики непрерывно анализируют Фурье-спектр тока и скорости мотора, автоматически вычисляют частоту паразитного резонанса и мгновенно накладывают цифровые режекторные фильтры (Notch Filters) на упреждение. Робот гасит собственные вибрации на лету, без вмешательства программиста.
3. Энергоэффективность: рекуперация и общая шина DC
В условиях жестких ESG-регламентов и тарифов на электроэнергию 2026 года сервоприводы рассматриваются как важнейший ресурс энергосбережения. При резком торможении массивного портала или барабана сервомотор переходит в генераторный режим, вырабатывая обратную энергию.
В старых системах эта энергия просто сбрасывалась на тормозных резисторах, превращаясь в бесполезное тепло, которое дополнительно перегревало шкаф автоматики. Современные решения используют два эффективных подхода:
- Объединение по общей шине постоянного тока (Common DC Bus). Все сервоусилители многоосевой линии (например, упаковочного автомата) соединяются общими силовыми шинами постоянного тока. Когда ось А резко тормозит, выработанная ею энергия мгновенно передается по шине DC соседней оси Б, которая в этот же момент разгоняется. Это снижает суммарное потребление энергии ячейки из сети на 20–35%.
- Активные рекуперативные фронтенды (Active Front End, AFE). Если возвращаемую энергию некому потребить внутри локальной шины, умный выпрямитель синхронизирует ее по частоте и фазе с внешней заводской сетью и возвращает обратно в общую систему электроснабжения предприятия с коэффициентом мощности, близким к единице (cos φ ≈ 1.0).
4. Модернизация станочного парка (Brownfield) и выгоды для OEM
Переход на интегрированные Edge-сервоприводы радикально упрощает жизнь производителям оборудования (OEM) и инженерам, занимающимся реновацией старого станочного парка.
- Минимизация шкафов автоматики на 70%. Поскольку силовая часть и контроллер ушли на сам мотор, габариты центрального электрошкафа сокращаются в несколько раз. На раме станка остается лишь вводной автомат, блок питания DC и легкий шлюз связи.
- Концепция One-Cable Automation. Передача силовой энергии и данных обратной связи от энкодера теперь идет по одному гибридному кабелю (технологии вроде Hiperface DSL или SCS open link) вместо двух раздельных. Это сокращает время монтажа, снижает затраты на кабельные трассы и уменьшает количество точек потенциального отказа.
- Встроенная предиктивная диагностика (Self-Awareness). Edge-сервопривод непрерывно считает собственный тепловой интеграл, отслеживает динамику изменения момента инерции нагрузки и профиль трения в направляющих. Привод превентивно сообщает в MES-систему: «Внимание, зафиксирован рост статического трения на оси X на 12% за неделю. Требуется проверка смазки или износа ШВП».
Частые вопросы
Зачем нужны транзисторы GaN и SiC в сервоприводах?
Переход на нитрид-галлиевые (GaN) и карбид-кремниевые (SiC) полупроводники позволяет поднять частоту ШИМ-коммутации до сотен килогерц при одновременном снижении тепловых потерь на 40–50%. Благодаря этому силовой блок удается разместить прямо на задней крышке мотора, ликвидировав необходимость в длинных экранированных кабелях.
Что такое децентрализованный Motion Control?
Это архитектура, при которой сервопривод не ждет пошаговых команд от ПЛК. Центральный контроллер передает только целевую координату, а локальный процессор привода самостоятельно (с тактом < 50 мкс) рассчитывает профиль ускорения (S-кривую), компенсирует люфты и упругие деформации.
Как работает общая шина DC (Common DC Bus) для экономии энергии?
Все сервоусилители соединяются общими силовыми шинами постоянного тока. Когда одна ось тормозит и переходит в генераторный режим, выработанная энергия мгновенно передается по шине DC соседней оси, которая в этот момент разгоняется. Это снижает суммарное потребление энергии из сети на 20–35%.