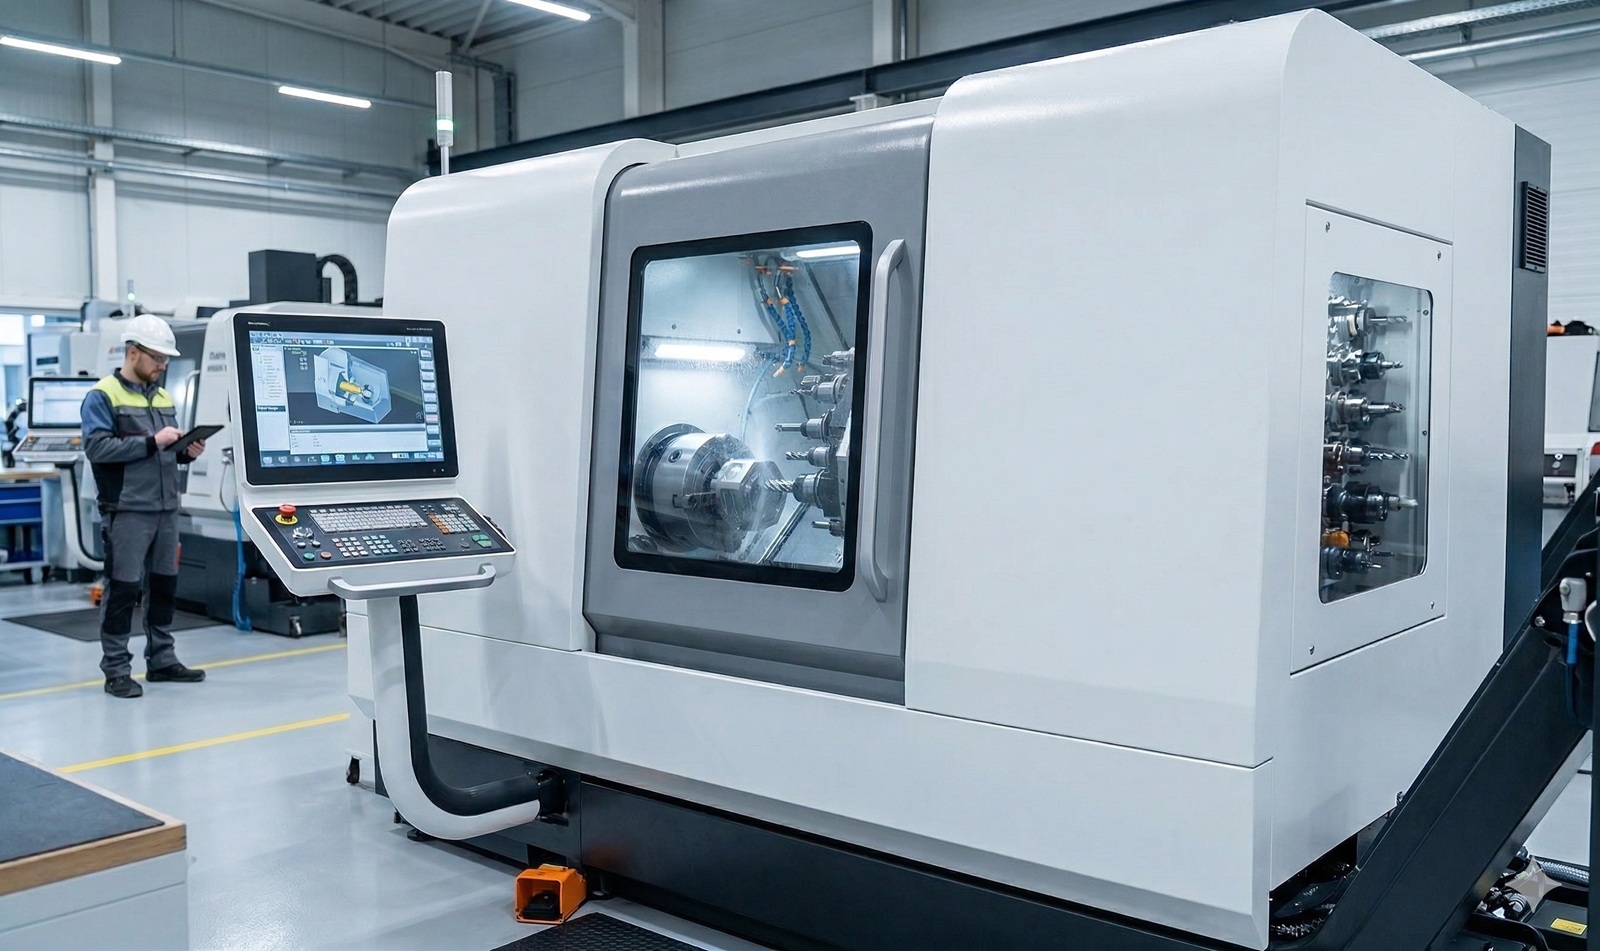
К концу 2026 года машиностроительный сектор столкнулся с жестким инфраструктурным вызовом. Огромный парк высокоточных обрабатывающих центров, закупленных в прошлые десятилетия, оказался в технологической изоляции. Механическая часть станков — станины из искусственного гранита или тяжелого чугуна, прецизионные шарико-винтовые пары (ШВП) и оптические линейки — сохраняет идеальный ресурс и способна работать еще 10–15 лет. Однако электронное сердце — стойки ЧПУ (CNC) и контроллеры — морально устарело, лишилось вендорской поддержки, оригинальных запчастей и обновлений ИБ.
Модернизация (ретрофит) такого оборудования — единственный экономически оправданный путь (затраты составляют 25–40% от стоимости нового аналога). Но главная инженерная проблема здесь — риск потери точности. Заводские алгоритмы интерполяции, компенсации люфтов и термических деформаций годами затачивались разработчиками оригинальных стоек под конкретное железо. Разбираем, как провести трансплантацию «мозгов» станка ЧПУ без потери микронов и брака деталей.
1. Скрытая математика точности: что мы теряем при замене ЧПУ?
Ошибочно полагать, что за точность станка отвечает только механика. В прецизионной обработке до 40% точностного профиля формируется на уровне математического ядра системы ЧПУ. При замене оригинального контроллера (например, Siemens Sinumerik 840D) на альтернативную открытую платформу инженеры сталкиваются с тремя фундаментальными барьерами:
- Алгоритмы сглаживания траектории (Look-Ahead / Advanced Surface). При обработке сложных 3D-поверхностей (штампы, пресс-формы, лопатки турбин) управляющая программа состоит из миллионов крошечных линейных отрезков (G01). Старая стойка на лету аппроксимировала эти отрезки в плавные сплайны, вычисляя ускорения на 100–500 кадров вперед, чтобы инструмент не «втыкался» в металл и не оставлял огранки. Новая система должна обладать сопоставимой или большей вычислительной мощностью Look-Ahead (в 2026 году нормой считается расчет от 1000 кадров вперед).
- Динамическая компенсация погрешностей механики. Каждый станок имеет микроискривления направляющих и шаг погрешности ШВП. В оригинальной стойке всегда зашита таблица компенсации шага (Pitch Error Compensation) и компенсация трения при реверсе осей (Quadrant Protrusion Compensation). При демонтаже старого контроллера эти таблицы стираются. Их необходимо снимать заново с помощью лазерного интерферометра и импортировать в новое ЧПУ.
- Синхронизация по высокоскоростной шине. Если оригинальный станок использовал замкнутый контур обратной связи (данные с оптических линеек Heidenhain EnDat шли напрямую в ЧПУ в обход сервопривода), то новая архитектура должна поддерживать те же субмикронные протоколы обмена без задержек (джиттера) в шине связи.
2. Архитектурный стек модернизации 2026 года
Успешный ретрофит Brownfield-станков сегодня строится на базе открытых, модульных систем управления движением (Motion Control), независимых от монополии закрытых западных брендов. Ключевое решение — переход на промышленные ПК (IPC) под управлением Real-Time Linux (RT-Preempt / Xenomai) или специализированные ядра ЧПУ со сквозной шиной EtherCAT.
Модуль ЧПУ и PLC (Электроавтоматика)
Разделение задач: промышленный ПК берет на себя тяжелую математику интерполяции осей и HMI-интерфейс, а логика смены инструмента, гидравлики, смазки и охлаждения (интерфейс PLC) описывается на стандартных языках МЭК 61131-3 (ST/LD) внутри софт-контроллера.
Шина EtherCAT как универсальный интегратор
Вместо проприетарных шин (как Drive-CLiQ у Siemens или Fanuc Serial Servo Bus) используется открытый сверхбыстрый протокол EtherCAT с профилем CoE (CANopen over EtherCAT). Он позволяет состыковать в единый контур реального времени ЧПУ-контроллер, сервоприводы любых азиатских или отечественных производителей и модули удаленного ввода-вывода.
3. Пошаговый практический кейс: модернизация 5-осевого портального фрезера
Рассмотрим реальный проект реновации тяжелого обрабатывающего центра, на котором вышла из строя электроника старой стойки Heidenhain.
Шаг 1. Аудит измерительной системы и сохранение кинематики
Станок оснащен прецизионными абсолютными оптическими линейками Heidenhain LB 382C с протоколом EnDat 2.2. Заменять их — экономически нецелесообразно. Решение: Инженеры применили специализированные интерфейсные модули-конвертеры (Gateway), которые преобразуют сигналы EnDat 2.2 в формат EtherCAT в режиме реального времени. Это позволило сохранить замкнутый контур регулирования: считывание фактического положения осей происходит с точностью до 0.1 мкм.
Шаг 2. Разработка цифрового двойника кинематики
Станок имеет сложную поворотную голову (оси В и С). Для предотвращения зарезов и контроля положения кончика инструмента при пятиосевой обработке необходима функция RTCP (Real-time Tool Center Point Control). Решение: Геометрические параметры станка (расстояния между осями вращения, вылеты шпинделя) были оцифрованы и заложены в кинематическую матрицу нового ЧПУ-контроллера. Алгоритм RTCP теперь автоматически пересчитывает траекторию движения линейных осей X, Y, Z при наклоне фрезерной головы.
Шаг 3. Лазерная калибровка и компенсация люфтов
После монтажа новой стойки ЧПУ и настройки контуров регулирования сервоприводов станок прогнали через серию тестов. На каждую ось был установлен лазерный интерферометр. Решение: Были зафиксированы микроскопические отклонения ШВП по оси X (до 14 мкм на длине 3000 мм) из-за естественного износа. Полученная кривая погрешностей была загружена в таблицу компенсации нового контроллера ЧПУ. Функция компенсации трения (Backlash Compensation) настроена так, чтобы при реверсе осей сервопривод выдавал упреждающий микроимпульс тока, компенсирующий упругую деформацию муфт.
4. Экономика и скрытые выгоды ретрофита
Результаты проекта модернизации демонстрируют прямую экономическую эффективность:
- Сохранение паспортной точности: Проверка станка по стандарту ISO 230-4 (круговой тест Ballbar) показала отклонение от круглости в пределах 4.5 мкм, что полностью соответствует параметрам нового станка данного класса.
- Рост производительности на 15–20%: Новый промышленный процессор обрабатывает кадры управляющей программы значительно быстрее старой стойки. Это позволило увеличить скорость черновой и чистовой подачи без риска срыва слежения осей.
- Сквозная ИТ-инфраструктура: Станок получил нативный интерфейс OPC UA и MQTT Sparkplug B. Теперь данные о загрузке шпинделя, текущей управляющей программе и кодах ошибок автоматически транслируются в общезаводскую систему мониторинга диспетчерского контроля (MES / АИС «Диспетчер»), исключая человеческий фактор при учете эффективности оборудования (OEE).
Частые вопросы
Почему нельзя просто заменить контроллер ЧПУ на новый?
За точность станка отвечает не только механика, но и математическое ядро ЧПУ. При замене контроллера теряются заводские алгоритмы сглаживания траектории (Look-Ahead) и таблицы компенсации погрешностей ШВП. Их необходимо снимать заново с помощью лазерного интерферометра и импортировать в новую систему.
Что такое функция RTCP в пятиосевой обработке?
RTCP (Real-time Tool Center Point Control) — это функция, которая автоматически пересчитывает траекторию движения линейных осей X, Y, Z при наклоне фрезерной головы. Это необходимо для предотвращения зарезов и контроля положения кончика инструмента при обработке сложных 3D-поверхностей.
Какую шину используют при модернизации станков?
Вместо проприетарных шин (Drive-CLiQ у Siemens или Fanuc Serial Servo Bus) используется открытый сверхбыстрый протокол EtherCAT с профилем CoE (CANopen over EtherCAT). Он позволяет состыковать в единый контур реального времени ЧПУ-контроллер, сервоприводы любых производителей и модули ввода-вывода.